

 Haberler
 Coin Bilgisi
 Hakkımızda


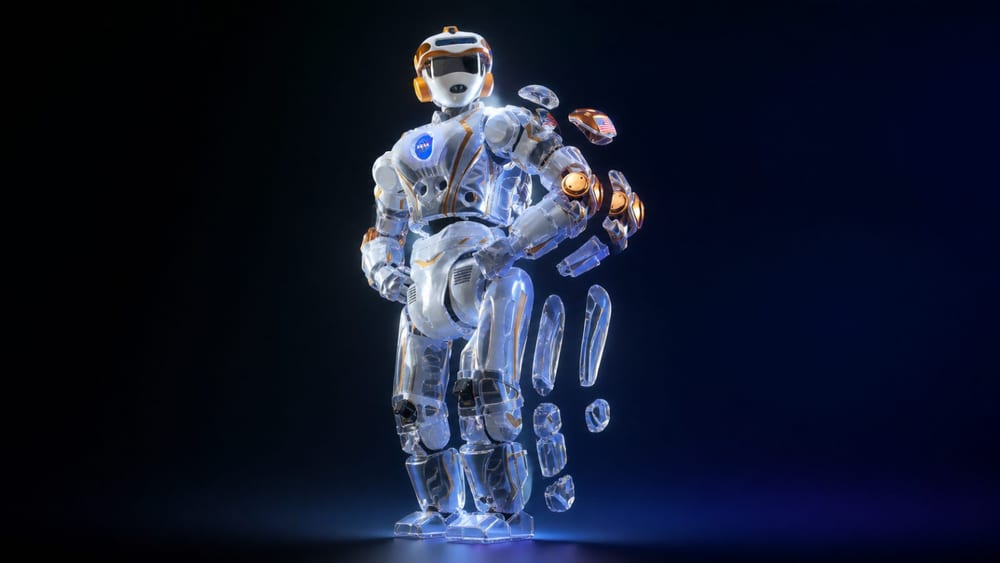
Nvidia(NVDA), genel amaçlı robot platformu Isaac'i güncelleyerek yeni bir insansı robot referans tasarımı duyurdu. Şirket bununla birlikte geliştirme çerçevesini, simülasyon iş akışını ve veri kaynaklarını da paylaştı.
Haberi 21'inde MarsBit duyurdu. Açıklanan unsurlar dört başlıkta toplanıyor: insansı robot referans tasarımı, geliştirme çerçevesi, simülasyon iş akışı ve veri kaynakları.
Referans tasarım, bir robot üretilirken temel alınan taslak planı ifade ediyor. Simülasyon iş akışı, robot hareketlerinin sanal ortamda test edildiği süreci; veri kaynakları ise geliştirmede kullanılan verileri kapsıyor. Bu açıklamanın dikkat çeken yanı, tasarım planından geliştirme araçlarına, sanal test sürecinden veri kaynaklarına kadar robot geliştirmenin birden çok aşamasının aynı anda yenilenmiş olması.
Nvidia(NVDA), Isaac adını taşıyan geliştirme araçlarını son dönemde de güncellemişti. Nvidia, 21 Eylül'de robot geliştirme platformu Isaac ROS 5.0'ı resmi olarak piyasaya sürdü. Bu sürüm, yapay zeka destekli kodlama ajanlarının geliştirme konteynerlerini çalıştırmasına ve robot yazılımını yapılandırmasına imkan tanıyor; ROS 2 Lyrical ve Ubuntu 24.04 tabanlı bir geliştirme ortamına geçiş, güncellemenin öne çıkan tarafı.
Simülasyon alanında Isaac Sim ve Isaac Lab kullanılıyor. Isaac Sim, fizik tabanlı sanal ortamda robot ve sensör hareketlerini yeniden üreten bir platform; Isaac Lab ise Isaac Sim'i temel alarak robot politikalarını büyük ölçekte eğiten bir çerçeve. CryptoBriefing'in haberine göre, Skild AI'nin robot modeli S1, Isaac Sim ortamında kendi kendine karşı oynama (self-play) yöntemiyle futbol oynamayı öğrendi. Kendi kendine karşı oynama yöntemi, sanal ortamdaki robotun hareketlerini tekrarlayıp sonuçları karşılaştırarak politikasını geliştirmesine dayanıyor; bu sayede gerçek donanımı sürekli hareket ettirmeden çok sayıda başarı ve başarısızlık örneği biriktirilebiliyor.
Yorum 0